Belangrijkste technische parameters
|
Parametercategorie |
Specifieke specificatie |
Kernfunctie |
|
Armspanwijdte |
1000 mm |
Dekt nauwkeurig het werkingsbereik van "Transportband 1 - Detectiegebied - Transportband 2", en voldoet aan de eisen van materiaalsortering op korte- afstand en positiecorrectie. |
|
Herhaal positioneringsnauwkeurigheid |
±0,1 mm |
Garandeert de correctienauwkeurigheid van de materiaaloriëntatie en -positie, waardoor sorteerfouten van materiaal als gevolg van positioneringsafwijkingen worden vermeden. |
|
Maximale belasting |
3 kg |
Vervoert op stabiele wijze kleine en verspreide materialen (zoals elektronische componenten, kleine plastic onderdelen, enz.) en past zich aan de belastingsvereisten van het beoogde sorteerscenario aan. |
|
Vermogenscapaciteit |
3,18 kVA |
Levert stroom voor het robotlichaam, het 2D vision-integratiesysteem en hulptransportbanden, waardoor een stabiele stroomvoorziening voor het hele sorteerproces wordt gegarandeerd. |
|
Gewicht van de uitrusting |
Ongeveer 104 kg |
Behoudt de structurele stabiliteit van de robot tijdens bedrijf en vermindert de impact van trillingen van de transportband op de sorteernauwkeurigheid. |
|
Beschermingsklasse |
IP40 |
Bestand tegen licht stof in de sorteeromgeving, beschermt de bewegende delen en het zichtsysteem van de robot en verlengt de levensduur van de apparatuur. |

Voordelen en toepassingsgebieden
(I) Kernvoordelen
Hoge-precieze positioneringscorrectie
Dankzij een herhaalpositioneringsnauwkeurigheid van ±0,1 mm kan de robot nauwkeurig reageren op signalen van het 2D-visiesysteem, de oriëntatie en positie van materialen snel aanpassen en zorgen voor een uniforme houding van materialen na het sorteren.
Samenwerking met 2D-visie
Uitgerust met een 2D-visie-integratiesysteem kan het in real-time detecteren of de positie en oriëntatie van materialen voldoen aan vooraf ingestelde normen, en automatisch correctie-instructies activeren zonder handmatige tussenkomst, waardoor de mate van sorteerautomatisering wordt verbeterd.
Aanpassing aan transportbandprocessen
Sluit naadloos aan op transportband 1 en transportband 2 en kan het sorteerritme synchroon aanpassen aan de loopsnelheid van de transportbanden, waardoor materiaalophoping of ontbrekende sortering wordt vermeden en een efficiënt en soepel sorteerproces wordt gegarandeerd.
(II)Toepassingsvelden en compatibele materialen
|
Categorie toepassingsscenario |
Specifieke applicatieobjecten |
Aanpasbare materialen |
|
Elektronische productie-industrie |
Kleine weerstanden, condensatoren, chipdragers, connectoren en andere elektronische componenten |
Kunststoffen, metalen, keramiek |
|
Lichte industrie |
Cosmetische monsters, kantooraccessoires (zoals pendoppen, knopen), kleine onderdelen van voedselverpakkingen |
Kunststoffen, papier, composietmaterialen |
|
Auto-onderdelen |
Kleine gespen, kabelboomconnectoren, micro-sensorbehuizingen |
Kunststoffen, lichte metalen |
(III)On-simulatie op locatie en structurele afsluiting--weergave

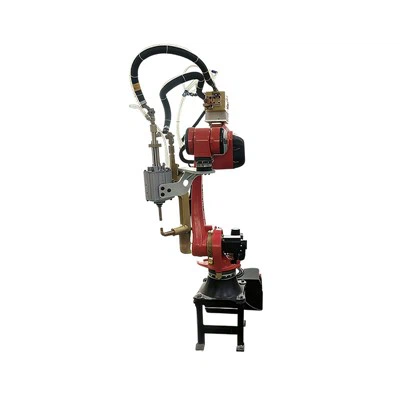
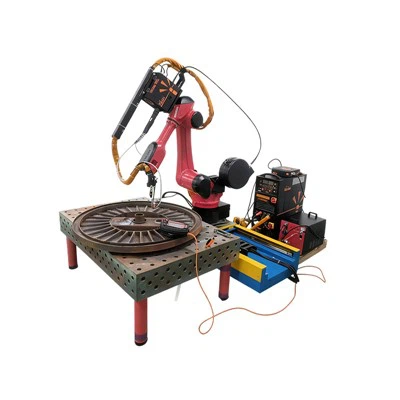
Figuur 2.1 Diagram van fysiek object op-site

Materiaal transportband


Figuur 2.2 Close--diagrammen van elke component
De kernworkflow van de sorteerrobot is als volgt:
1. Operators plaatsen de te sorteren materialen in batches op transportband 1; Transportband 1 start en transporteert de materialen naar het 2D-visiedetectiegebied.
2.Het 2D Vision Integration System voert realtime- detectie uit op de materialen om te bepalen of hun oriëntatie en positie voldoen aan de vooraf ingestelde normen.
3. Als er een abnormale materiaalhouding wordt gedetecteerd, stuurt het systeem onmiddellijk een signaal naar de robot; Nadat de materialen binnen het werkbereik van de robot zijn gekomen, zuigt de robot ze op voor positiecorrectie.
4. De robot plaatst de gecorrigeerde materialen op transportband 2, wordt vervolgens gereset naar de standby-positie en wacht tot de volgende materialen het werkbereik van de robot binnenkomen voordat ze op transportband 2 worden geplaatst. Deze cyclus herhaalt zich.
Suggesties voor het gebruik van bijpassende apparatuur
Vereisten voor aanpassing aan de omgeving:Het wordt aanbevolen om de robot in een droge omgeving te gebruiken, zonder veel stof en direct fel licht. Sterk licht zal de detectienauwkeurigheid van het 2D-visiesysteem verstoren, terwijl stof de transmissiedelen van de transportband kan blokkeren, waardoor de soepelheid van het sorteerproces wordt aangetast.
Belangrijkste punten vóór de inbedrijfstelling:Concentreer u vóór het eerste gebruik op het kalibreren van de coördinatenmatchingsgraad tussen het 2D-visiesysteem en de robot om ervoor te zorgen dat de detectiegegevens nauwkeurig overeenkomen met de actie-instructies van de robot; test tegelijkertijd de coördinatie tussen de snelheid van de transportband en het sorteerritme van de robot om gaten in de materiaalverbinding te voorkomen.
Dagelijkse onderhoudsinhoud:
Reinig de lens van het 2D-visiesysteem vóór dagelijks gebruik om stof of vlekken op het lensoppervlak te verwijderen en de detectienauwkeurigheid te garanderen.
Controleer wekelijks de spanning van de transmissieriemen van transportband 1 en transportband 2 en pas deze indien nodig aan om afwijkingen in de materiaaltransporten als gevolg van het slippen van de band te voorkomen.
Controleer maandelijks de smering van de bewegende gewrichten van de robot, voeg speciale smeermiddelen toe en controleer tegelijkertijd de stabiliteit van de stroomleidingen en de verbindingsleidingen van het vision-systeem.
Reinig regelmatig de restmaterialen op het oppervlak van de transportband om de transportband schoon te houden en te voorkomen dat restmaterialen de daaropvolgende detectie en sortering van materialen beïnvloeden.
Productverbetering en veranderingsverklaring
Geen verdere kennisgeving als de specificatie en het uiterlijk worden gewijzigd vanwege verbeteringen en andere redenen. Bedankt voor uw begrip.
Populaire tags: sorteerrobots, China sorteerrobotfabrikanten, leveranciers, fabriek