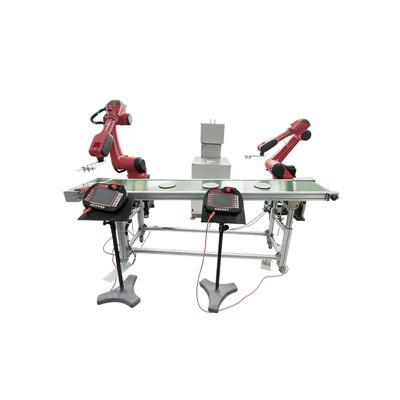
Belangrijkste technische parameters
|
Parametercategorie |
Specifieke specificatie |
Kernfunctie |
|
Armspanwijdte |
1895 mm |
Bedekt het spindelstation van de draaibank, de werkbank van de freesmachine en het materiaalbakgedeelte, waardoor voldoende bedieningsruimte wordt geboden voor het dubbel- klauwplaat-kruis- het oppakken/plaatsen van materiaal van de machine en het aankoppelen van het omkeermechanisme |
|
Herhaal positioneringsnauwkeurigheid |
±0,05 mm |
Zorgt ervoor dat de eindbevestiging nauwkeurig is uitgelijnd met de draaibankspindel, de werkbank van de freesmachine en de materialen, garandeert de coaxialiteit van het grijpen en plaatsen van materiaal en vermijdt bewerkingsafwijkingen |
|
Maximale belasting |
20 kg |
Ondersteunt op stabiele wijze de dubbele-klauwplaatbevestiging en materialen (bijv. asonderdelen, schijfonderdelen), en voldoet aan de laad- en losvereisten voor werkstukken met verschillende specificaties |
|
Vermogenscapaciteit |
5,87 kVA |
Levert stroom aan het robotlichaam, de elektrische schakelkast, de snel-wisselaandrijving van de grijper en het werkstukomkeermechanisme, waardoor continue en ononderbroken laad- en losprocessen voor draaibanken/freesmachines worden gegarandeerd |
|
Gewicht van de uitrusting |
Ongeveer 230 kg |
Verbetert de structurele stabiliteit van de apparatuur, vermindert trillingen tijdens machinebewegingen met hoge-snelheid- en past zich aan- hoogfrequente laad- en losscenario's voor draaibanken/freesmachines aan |
|
Beschermingsklasse |
Pols IP54, behuizing IP40 |
Verbetert de bescherming tegen draaibanksnijvloeistof en metaalspanen van freesmachines (blok/poeder), aangepast aan de bewerkingsomgevingen van beide typen CNC-machines |

Voordelen en toepassingsgebieden
(I) Kernvoordelen
Dubbele-synchrone Chuck-werking + verdubbelde efficiëntie:De eindbevestiging is voorzien van dubbele klauwplaten. Chuck 1 is bedoeld voor het grijpen van onbewerkte materialen voor het laden, terwijl Chuck 2 tegelijkertijd verwerkte materialen van de draaibank verwijdert. Er zijn geen aparte rondreizen nodig. Vergeleken met het laden en lossen met één-klauwplaat is de efficiëntie met meer dan 80% verhoogd, waardoor het probleem van tijdverspilling wordt opgelost die wordt veroorzaakt door het "wachten op machinale bewerking" bij handmatig laden en lossen.
Omzetmechanisme + compatibiliteit met dubbele-eindbewerking:Via het werkstukomkeermechanisme kan "enkele grijpende - dubbele-eindbewerking" worden gerealiseerd. Nadat de klauwplaat het materiaal heeft opgepakt, wordt het naar het omkeermechanisme gestuurd om het werkstuk om te draaien en vervolgens teruggestuurd naar de draaibank voor het bewerken van het onbewerkte oppervlak. Er is geen handmatig omdraaien vereist, wat geschikt is voor de "dubbel-zijdige bewerkingsbehoeften" van asonderdelen en schijfonderdelen, en de bewerkingsconsistentie wordt met 95% verhoogd.
(II)Toepassingsvelden en compatibele materialen
|
Categorie toepassingsscenario |
Specifieke applicatieobjecten |
Aanpasbare materialen |
|
Draaibank Metaalbewerking |
Asdelen, schijfdelen, hulsdelen |
Koolstofstaal, aluminiumlegering, roestvrij staal, koperlegering |
|
Freesmachine verspanen |
Blokdelen, plaatdelen, doosdelen |
Koolstofstaal, gietijzer, hoog-gelegeerd staal, aluminiumlegering |
(III)On-sitesimulatie en structurele close--weergave

Figuur 2.1 Diagram van fysieke objecten op locatie

Robot elektrische schakelkast

Vaste verhogingsbasis voor robot

Omzetmechanisme

Lade laden en lossen

Gesimuleerde draaibank

Laad- en losinrichting
Figuur 2.2 Close--diagrammen van elke component
De kernworkflow van de robot voor het laden en lossen van werktuigmachines is als volgt:
1. De operator voltooit de indeling van de materiaalbak (Te-be-bewerkte ruimte: classificeert en plaatst de onderdelen van de draaias/freesmachineblok; Bewerkte ruimte: de bijbehorende scheidingswanden) en kalibreert de relatieve positie tussen de robot, de draaibankspindel en de werkbank van de freesmachine via de koppelingscomponent van de CNC-machine;
2. Nadat de apparatuur is gestart, bestuurt de robot de snel-wisselgrijper om naar het- te bewerken- gebied van de materiaalbak te gaan, en klauwplaat 1 grijpt het overeenkomstige type materiaal vast;
3. Chuck 2 verwijdert eerst het bewerkte onderdeel van de werktuigmachine en Chuck 1 plaatst het onbewerkte onderdeel in de werktuigmachine; als dubbele-bewerking nodig is, zal klauwplaat 1 het eenmaal-bewerkte onderdeel later naar het omkeermechanisme brengen om het om te draaien, en vervolgens deze stap herhalen om het terug te sturen naar de draaibank;
5. De robot beweegt naar het bewerkte gebied van de materiaalbak en Chuck 2 plaatst het bewerkte onderdeel; na één laad- en loscyclus reset de robot zich en wacht op de volgende werkinstructie;
Suggesties voor het gebruik van bijpassende apparatuur
Vereisten voor aanpassing aan de omgeving: Het moet worden gebruikt in een droge omgeving zonder spatten van zeer corrosieve snijvloeistof; er moet een geleidingsgroef voor snijvloeistof worden geïnstalleerd in het gebied van de draaibank, en er moet een apparaat voor het verzamelen van spanen worden uitgerust in het gebied van de freesmachine om te voorkomen dat vloeistof in de robotgewrichten sijpelt of dat spanen de grijper blokkeren;
Belangrijkste punten voor de eerste inbedrijfstelling:Vóór het eerste gebruik is het noodzakelijk om de coaxialiteit tussen de draaibankspil en de grijper, en de uitlijningsnauwkeurigheid tussen respectievelijk het positioneringsgat van de freesmachine en de grijper, te kalibreren; test de schakelstabiliteit van de snel-wisselgrijper om er zeker van te zijn dat er geen secundaire parameteraanpassing nodig is na vervanging van de grijper;
Dagelijkse onderhoudsinhoud:
Vóór dagelijks gebruik: Controleer de slijtage van de snel-wisselgrijper, of de onderdelen in de materiaalbak netjes zijn geplaatst, en verwijder de snijvloeistof en metaalspanen op het grijper- en robotoppervlak;
Wekelijks onderhoud: voeg speciaal smeermiddel toe aan het omkeermechanisme van het werkstuk, controleer de gladheid van de omkeercilinder en draai de schroeven van de draaibankspilpositioneerder en de kalibratieonderdelen van de freesmachine vast;
Maandelijkse inspectie: Inspecteer de dichtheid van de elektriciteitsleidingen en de pneumatische pijpleidingen van de grijpers om onvoldoende grijpkracht als gevolg van luchtlekkage te voorkomen; test de oproepnauwkeurigheid van de overeenkomstige programma's voor respectievelijk de draaibank en de freesmachine om parameterverwarring te voorkomen;
Driemaandelijkse kalibratie: her-kalibreer de nauwkeurigheid van de herhaalde positionering van de robot voor de draai- en freesmachine opnieuw om de nauwkeurigheidsstabiliteit van -langetermijn-cross- machinebewerkingen te garanderen.
Productverbetering en veranderingsverklaring
Geen verdere kennisgeving als de specificatie en het uiterlijk worden gewijzigd vanwege verbeteringen en andere redenen. Bedankt voor uw begrip.
Populaire tags: cnc-machine neigt robot, China cnc-machine neigt robotfabrikanten, leveranciers, fabriek